Горячее тиснение фольгой и резка являются ключевыми этапами на начальном этапе процесса тиснения, и их качество напрямую определяет успешность последующих изделий, изготовленных методом горячего тиснения. В отрасли существует поговорка: «30% горячего тиснения, 70% резки», и качество резки практически полностью зависит от контроля натяжения. Фольга для горячего тиснения обычно изготавливается из ПЭТ в качестве основного материала, общей толщиной всего 12–30 мкм. Ее поверхность ламинирована разделительным слоем, цветным слоем, алюминиевым покрытием и клеевым слоем. Она имеет тонкую структуру и высокохрупкое покрытие, что делает ее гораздо более чувствительной к механическим нагрузкам, чем обычные упаковочные пленки. Чрезмерное натяжение приводит к растяжению и деформации подложки, растрескиванию покрытия и смещению рукава во время горячего тиснения готового изделия; если натяжение слишком низкое, рулоны становятся свободными, концы оказываются неровными и даже образуются складки типа «хризантемовая сердцевина». Более сложной задачей стало увеличение скорости резки с традиционных сотен метров в минуту до 300–500 м/мин, а колебания натяжения на уровне миллисекунд могут привести к необратимым проблемам с качеством тысяч метров фольгированных лент. Поэтому технология контроля натяжения давно вышла за рамки наивной идеи «натяжения фольги» и превратилась в динамическую сервосистему с замкнутым контуром, охватывающую весь процесс размотки, натяжения и намотки.
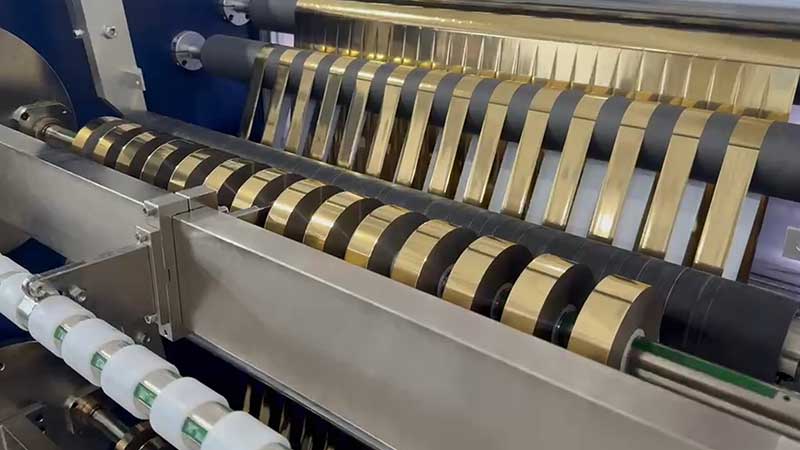
Секция размотки: контроль конусности и изоляция от помех.
Размотка — это начальный этап натяжения, а также участок, где диаметр изменяется наиболее резко. От полного рулона до полого сердечника диаметр рулона в несколько раз, а то и более чем в десять раз превышает обычное соотношение, и момент инерции значительно изменяется. Если разматывающий конец не может быть отрегулирован в реальном времени, колебания натяжения будут напрямую передаваться на резак, вызывая отклонения размеров при резке или образование складок на материале. Традиционные решения в основном используют магнитные порошковые тормоза для обеспечения обратного момента, обеспечивая бесступенчатую регулировку путем регулирования тока возбуждения. Однако логика управления не стремится к «постоянному натяжению» — наоборот, разматывающий конец требует контроля против конусности: по мере уменьшения диаметра рулона тормозной момент автоматически уменьшается в соответствии с заданной кривой, обеспечивая поддержание фольгой аналогичного поверхностного напряжения в момент отделения основного рулона. Если тормозной момент не уменьшается с диаметром рулона, нижний слой большого рулона легко перерастягивается, и при разматывании появляются продольные полосы. Эталонное натяжение для размотки фольги для горячей штамповки обычно находится в диапазоне от 3 Н до 8 Н. При высоких скоростях боковая вибрация может незначительно увеличиться на 5–10%, но как только появляются продольные линии растяжения, их необходимо немедленно скорректировать. Кроме того, коррекция размотки и контроль натяжения должны быть функционально разделены. Фотоэлектрические датчики определяют положение края разматывающего ролика и приводят в движение разматывающее сиденье в боковом направлении. Если реакция на коррекцию слишком медленная, может накапливаться смещение, а чрезмерная сила может вызвать новые змеевидные колебания. Каждый из этих механизмов выполняет свою роль, обеспечивая стабильную точку входа для основного натяжения.
Секция намотки: Стратегия уменьшения конусности и сегментации.
Перемотка — это заключительный этап обработки для улучшения качества резки. В процессе намотки диаметр увеличивается от полого до полного. При постоянном натяжении внешний материал будет непрерывно сжимать внутренний слой, что в лучшем случае приведет к скольжению торцевой поверхности или сжатию сердечника в складки в форме хризантемы. Поэтому стандартной логикой для намотки фольги для горячей штамповки стало регулирование натяжения по конусу: натяжение уменьшается по заданной кривой по мере увеличения диаметра. Коэффициент конусности фольги для горячей штамповки обычно составляет 0,5–0,8, при этом начальное натяжение устанавливается на уровне 8–12% от разрывного натяжения материала, а конечное — на уровне 40–70% от начального значения. Более совершенное решение использует сегментированное управление: начальный участок (диаметр рулона 0–20%) обеспечивает гладкий и плотно прилегающий сердечник с меньшим натяжением; участки с постоянным натяжением (20–70%) поддерживают стабильное межслойное давление; участок с уменьшением конусности (70–100%) постепенно снижает натяжение для компенсации дополнительного эффекта сжатия, вызванного собственным весом внешнего кольца на внутренний слой. Ценность этой сегментированной стратегии заключается в понимании того, что механические требования на разных этапах процесса намотки принципиально различны, и единая кривая с фиксированным наклоном не может одновременно удовлетворять двум целям: обеспечению надежного сцепления сердечника и предотвращению ослабления внешнего слоя.
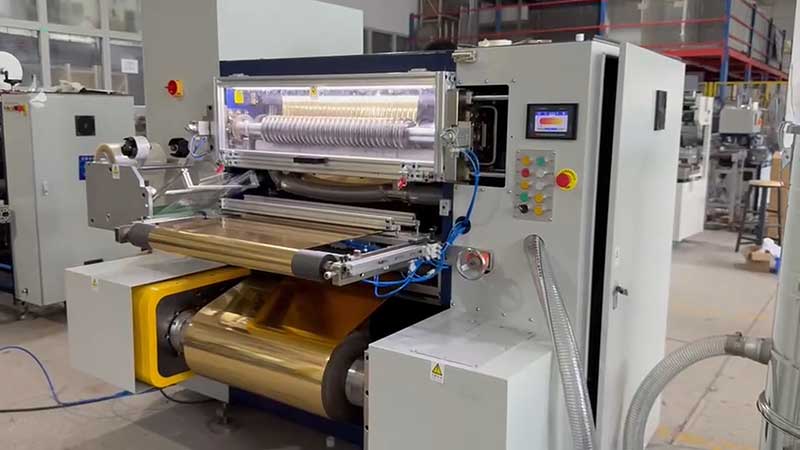
Взаимосвязь прижимных роликов и натяжения: недооцененный синергетический эффект.
Регулировка натяжения не работает изолированно. Прижимной ролик отвечает за прижимание фольги к сердечнику, удаление воздуха между слоями и обеспечение трения. Существует глубокая взаимосвязь между его состоянием и настройкой натяжения. Если ось прижимного ролика и намоточный вал не параллельны, и отклонение давления превышает 0,05 мм/м, поверхность фольги будет иметь одну сторону натянутой, а другую — рыхлой, при этом рыхлая сторона легко будет морщиться. Твердость роликов также имеет решающее значение: слишком жесткие ролики не могут адаптироваться к небольшим колебаниям толщины фольги, в то время как слишком мягкие легко деформируются и вызывают неравномерное распределение давления. Для горячей штамповки фольги рекомендуется использовать поверхности роликов из полиуретана или нитриловой резины с твердостью по Шору 60–75. Более скрытая проблема заключается в синхронизации давления и натяжения. На начальном этапе намотки диаметр катушки мал, что требует высокого контактного давления для удаления воздуха; на более позднем этапе намотки диаметр увеличивается, и контактное давление должно постепенно уменьшаться. Если конусность натяжения уменьшилась, но давление на ролик остается высоким, это создает противоречивое состояние «низкого внешнего натяжения и высокого давления ролика» — это истинная причина многих случаев образования складок, а не просто неправильная настройка натяжения. Поэтому в высокотехнологичных машинах для продольной резки используется механизм плавающего прижимного ролика, который автоматически регулирует свое положение в соответствии с изменениями диаметра рулона, поддерживая постоянный угол обмотки и контактное давление, и пропорционально связывает давление ролика и натяжение намотки для разрешения этого противоречия.
Скорость отклика: от задержки ПИД-регулятора до замкнутого контура с точностью до миллисекунд.
Независимо от того, насколько искусно спроектирована кривая конусности, если система управления не успевает за изменениями скорости, все стратегии терпят неудачу. Традиционные станки для продольной резки используют ПИД-регуляторы для управления натяжением, время отклика которых составляет от 200 до 500 мс. В отличие от них, резка фольги методом горячей штамповки занимает всего несколько секунд от начала до скорости 500 м/мин. Когда рулон материала проходит через концевые соединения, возмущения натяжения распространяются по всему пути ленты в течение 50 мс. Это означает, что команда коррекции ПИД-регулятора еще не была выдана, и возмущения уже вызвали складки или ослабление на конце перемотки. Новое поколение устраняет это узкое место в двух измерениях: на исполнительном конце используется моментный двигатель с прямым приводом и интегрированной конструкцией ротора и катушки, что исключает люфт редуктора и упругую деформацию муфты, уменьшая механическую постоянную времени на стороне размотки с 80 мс до 12 мс и сокращая задержку от команды регулировки натяжения до выходного крутящего момента до 5 мс; Алгоритм управления использует трехслойную вложенную структуру «петля тока — петля скорости — петля натяжения». Время отклика петли тока менее 1 мс напрямую управляет выходным крутящим моментом, в то время как петля скорости менее 5 мс подавляет возмущения, вызванные колебаниями скорости. Внешняя наложенная модель прогнозирует опережающее управление и заранее рассчитывает необходимое изменение крутящего момента на основе изменений диаметра катушки и кривых ускорения/замедления. Измеренные данные показывают, что в условиях падения скорости с 500 м/мин до 300 м/мин традиционное ПИД-решение имеет перерегулирование натяжения около 3,5 Н и время восстановления около 400 мс, в то время как решение с опережающим управлением и двойной замкнутой петлей имеет перерегулирование всего 0,8 Н и время восстановления около 80 мс. Эта величина разницы напрямую определяет, будет ли фольговая полоса проходить плавно или порвется во время высокоскоростной резки.
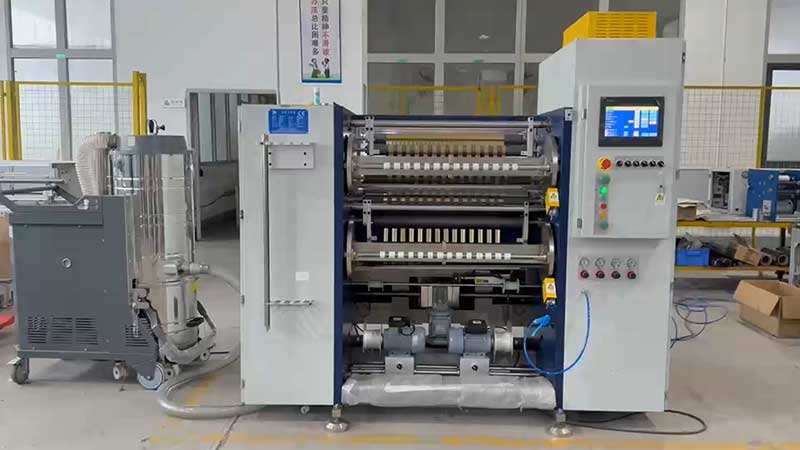
Совместимость материалов: Универсальной формулы для расчета натяжения не существует.
Горячее тиснение золотой фольгой — это не один материал. Фольга на основе ПЭТ обладает высокой прочностью и хорошей стабильностью, способна выдерживать высокое натяжение; фольга на бумажной основе относительно мягкая, легко растягивается и деформируется, требует низкого натяжения и сохранения стабильности; фольга для переноса и лазерного нанесения имеет сложную структуру и чрезвычайно чувствительна к колебаниям натяжения, требуя замкнутых систем для минимизации этих колебаний; металлизированные покрытия из фольги толще, и чрезмерное натяжение может привести к отслаиванию покрытия. Даже для одного и того же типа фольги на основе ПЭТ настройки натяжения для толщины 12 мкм и 25 мкм совершенно разные. Поэтому современные системы управления натяжением в станках для продольной резки обычно оснащены функциями управления технологическими формулами, позволяющими операторам предварительно устанавливать параметры натяжения и кривые конусности для различных материалов, ширины и толщины, которые можно вызвать одним щелчком мыши при изменении заказа, чтобы уменьшить ошибки, связанные с человеческой настройкой. Это может показаться удобной функцией, но на самом деле это устоявшееся признание того факта, что «управление натяжением не может существовать независимо от свойств материала».
От существующего регулирования в магнитопорошковых тормозах до реакции на крутящий момент на уровне миллисекунд в сервоприводах прямого действия; от единой постоянной настройки натяжения до соединительной связи сегментированного конуса и давления ролика — эволюция технологии управления натяжением в машинах для горячей штамповки фольги отражает более фундаментальный вопрос: при обработке хрупких материалов микронного размера граница между «свободным» и «натянутым» чрезвычайно узка, и настоящим испытанием технологии является способность поддерживать стабильное натяжение в этом узком диапазоне во время высокоскоростных динамических процессов. По мере того, как скорости резки продолжают расти, внедрение периферийных вычислений и предиктивного управления на основе ИИ может еще больше сократить время отклика до менее 10 мс, но основная логика остается неизменной: конечная цель управления натяжением — обеспечить, чтобы каждый слой фольги испытывал именно нужное напряжение во время намотки — ни свободное, ни натянутое — и завершал переход от широкого основного рулона к прецизионному узкому рулону в нужном состоянии.
 English
 Deutsch
 Français
 Español
 Português
 日本語
 русский
 한국어
 عربي
 ภาษาไทย
 Tiếng Việt
 Italiano




 Машина для холодной резки фольги
 Перемотчик печатной ленты для карточек
 Машина для резки лент для печати на карточках
 Станок для горячей штамповки и продольной резки фольги
 Резак для голографической фольги
 Цифровая обработка фольги, резка фольги
 Машина для резки фольги с горячим тиснением RSDS7H 1350 PLUS
 Машина для резки фольги для горячего тиснения (RSDS7H) 1350






