Введение
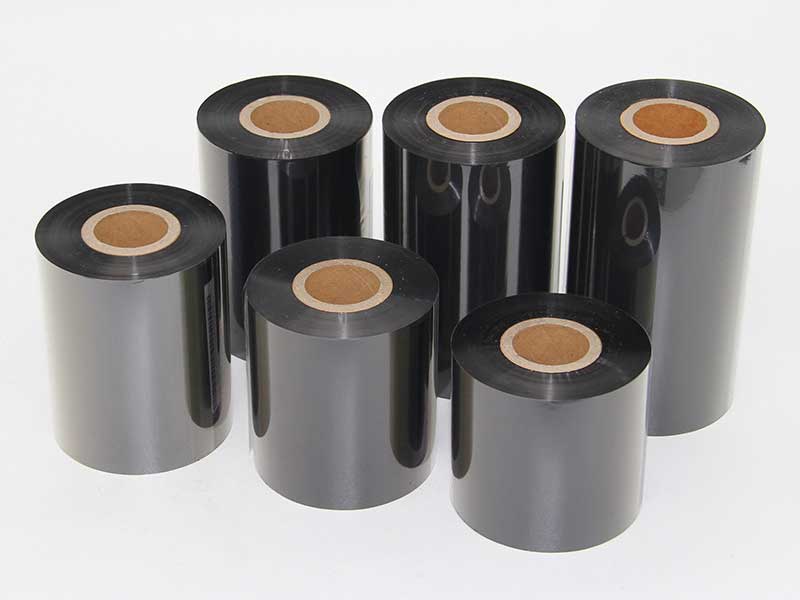
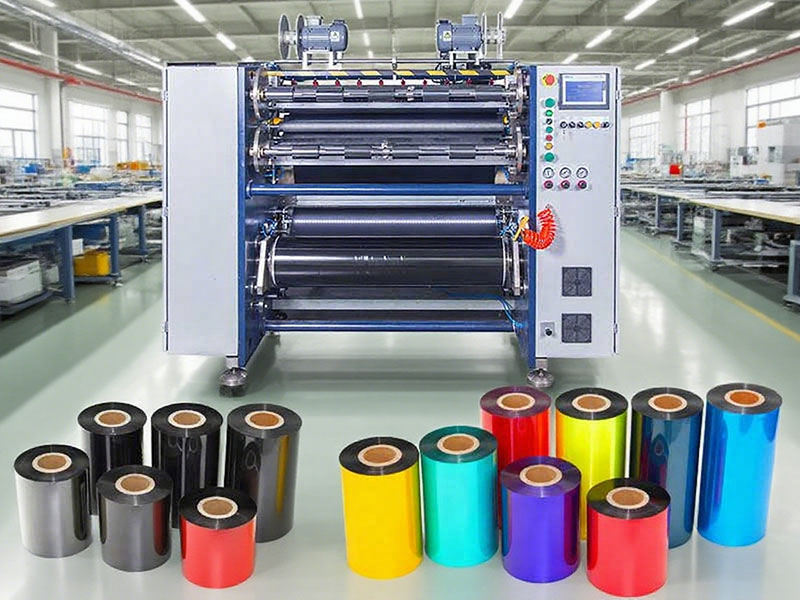
Станок для продольной резки лент — это ключевое устройство для точной нарезки широких и длинных лент на небольшие рулоны. Его продукция широко используется в таких областях, как термотрансферная печать, этикетки для логистики и электронные компоненты. В процессе продольной резки ленты контроль натяжения является ключевой технологией, определяющей качество продукции — он напрямую влияет на плотность намотки ленты, ее плоскостность и конечные характеристики печати. Ленты, как тонкие композитные материалы, состоящие из полиэфирной пленки (ПЭТ), термопокрытий и подложечных покрытий (обычно толщиной всего 4,5-6 микрон), чрезвычайно чувствительны к растяжению, поэтому система контроля натяжения является наиболее технически совершенной частью станка для продольной резки лент.
1. Основные принципы регулирования натяжения
Натяжение — это сила, растягивающая материал во время резки. При резке лент основная цель контроля натяжения — достижение стабильной работы без «износа ленты, складок и отклонений».
Суть контроля натяжения заключается в динамическом равновесии: поддержании оптимального натяжения в пределах упругости материала для обеспечения плавного и равномерного прохождения углеродной ленты через зону резки, избегая при этом чрезмерного растяжения, которое может привести к деформации или разрыву. Это равновесие постоянно меняется по мере продвижения процесса резки — диаметр разматывающей катушки постепенно уменьшается, диаметр намоточной катушки постепенно увеличивается, и, соответственно, изменяются требования к натяжению.
При слишком высоком натяжении ПЭТ-пленка ленты может растягиваться и повреждаться, вызывая физические изменения в слое чернил, прикрепленном к пленке, что легко приводит к потере порошка и проблемам с качеством; при недостаточном натяжении ленты склонны к образованию складок, и во время печати могут появиться дефекты, такие как белые линии и вмятины; если натяжение намотки слишком слабое, это может вызвать проблемы с качеством, такие как смещение сердечника или боковое смещение ленты во время транспортировки или установки. Поэтому точный контроль натяжения является не только гарантией непрерывности производства, но и решающим фактором качества продукции.
2. Основные компоненты системы контроля натяжения
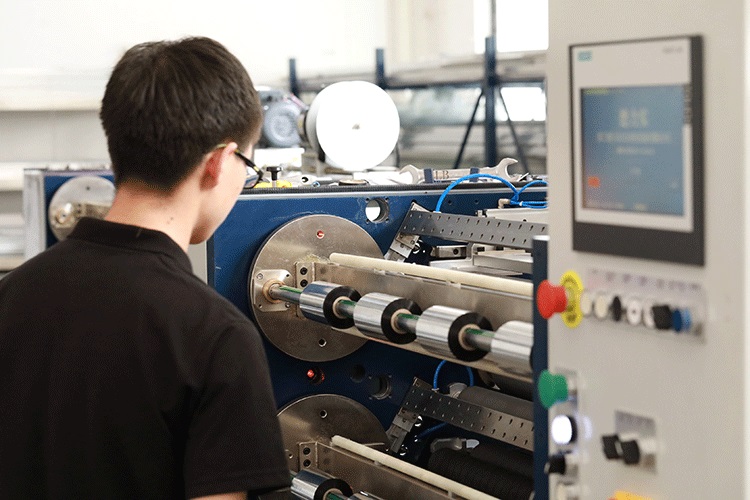
Современные машины для продольной резки лент, как правило, используют полностью автоматизированную систему управления с обратной связью для контроля натяжения, состоящую из трех основных компонентов, работающих совместно:
1. Блок обнаружения натяжения
Блок обнаружения натяжения выступает в роли «датчика» системы, отвечающего за получение информации о состоянии натяжения в режиме реального времени. В основном используются два типа методов тестирования:
Датчик натяжения: Использует тензометрические или пьезоэлектрические высокочувствительные датчики для непосредственного измерения силы, приложенной к направляющему ролику при прохождении ленты, обеспечивая точную обратную связь в реальном времени о мгновенных значениях натяжения на каждом этапе размотки, управления процессом и намотки.
Механизм плавающих роликов: изменения смещения плавающих роликов косвенно отражают состояние натяжения. Обычно плавающий ролик получает основное натяжение от цилиндра. При изменении натяжения ленты положение плавающего ролика изменяется соответствующим образом, и это изменение преобразуется в электрические сигналы с помощью потенциометра или датчика смещения, которые передаются обратно в систему управления.
2. Интеллектуальный блок управления
Блок управления — это «мозг» системы, обычно представляющий собой ПЛК или специализированный контроллер. Он принимает сигналы обнаружения, выполняет высокоскоростные вычисления на основе заданных кривых натяжения и выдает команды управления.
В основе алгоритма управления лежит ПИД-регулирование (пропорционально-интегрально-дифференциальное). Система сравнивает значения натяжения в реальном времени с целевыми значениями натяжения для определения величины отклонения, а затем использует алгоритм ПИД-регулирования для расчета величины, подлежащей компенсации. Дискретное ПИД-регулирование позволяет более точно настраивать различные параметры ПИД-регулятора в зонах измерения углов датчика для адаптации к различным условиям эксплуатации.
3. Исполнительный механизм
Исполнительный механизм выступает в роли «рук и ног» системы, отвечая за преобразование управляющих команд в фактическую регулировку крутящего момента. Основные типы исполнительных механизмов следующие:
Магнитная порошковая муфта/тормоз: это наиболее широко используемый элемент управления в машинах для продольной резки лент. Магнитная порошковая муфта регулирует сопротивление, создаваемое магнитным порошком, путем регулирования тока возбуждения, тем самым регулируя натяжение. Будучи пассивным резистивным устройством, она может контролировать небольшие натяжения и подходит для сценариев продольной резки на средних и низких скоростях.
Сервомотор: Сервомотор использует режим управления крутящим моментом, обеспечивая быструю реакцию и высокую точность управления, что подходит для сценариев высокоточного регулирования натяжения. В сочетании со встроенным модулем ПИД-регулирования ПЛК цикл выборки может составлять всего 1 мс, обеспечивая бесперебойную работу системы.
Двигатель с регулируемой частотой вращения: скорость и крутящий момент двигателя регулируются с помощью частотного преобразователя, что делает его подходящим для применений, требующих высокой точности.
Различные типы приводов имеют свои преимущества и недостатки: муфты с магнитным порошком относительно недороги и просты в управлении, но при работе на высоких скоростях они склонны к повышению температуры из-за высокоскоростного трения магнитного порошка, что сокращает срок их службы; серводвигатели обеспечивают более высокую точность и более быструю реакцию, что делает их подходящими для высокоскоростной резки и делает их основным выбором для современного высокотехнологичного оборудования.
3. Трехэтапная стратегия контроля натяжения
Регулировка натяжения в ленточнорезьбоносной машине осуществляется не в одной точке, а поэтапно на этапах размотки, промежуточного натяжения и намотки.
Секция размотки: контролирует тормозной момент разматывающего вала. По мере уменьшения диаметра намотки тормозной момент необходимо постепенно снижать для поддержания постоянного натяжения. Традиционное решение использует магнитопорошковый тормоз, в то время как современное решение применяет сервоприводное управление моментом с расчетом диаметра катушки в реальном времени и автоматической регулировкой обратного момента.
Средняя часть: Перед прохождением через режущий нож лента должна сохранять стабильное натяжение, чтобы предотвратить передачу колебаний в зону резки. Рациональное расположение и оптимизация углов множества направляющих роликов с высокой плоскостностью обеспечивают физическую основу для стабильности натяжения.
Участок намотки: По мере постепенного увеличения диаметра намотки требуемый крутящий момент непрерывно возрастает. В этот момент необходима стратегия контроля конусного натяжения — постепенное снижение натяжения по мере увеличения диаметра намотки, предотвращающее деформацию внутренней ленты из-за чрезмерного давления. Контроль конусного натяжения является ключевой технологией для обеспечения постоянной плотности натяжения внутри и снаружи готового рулона, избегая явления «плотно снаружи, свободно внутри».
4. Специальный контроль в процессе запуска-остановки.
В процессе запуска и остановки ленточнорезильный станок сталкивается с особыми проблемами контроля натяжения — при ускорении и замедлении необходимо преодолевать инерцию вращения системы. Если это не компенсируется, натяжение при ускорении может оказаться слишком низким, а при замедлении — слишком высоким.
Современные станки для продольной резки обычно устанавливают начальное и конечное расстояния буфера: при заданной скорости и натяжении резки применяется определенное количество метров буфера ленты, в течение которых станок автоматически регулирует скорость и натяжение для обеспечения максимальной точности резки всех лент. Такая стратегия плавного пуска/остановки эффективно предотвращает риски скачков натяжения и обрывов ленты, вызванных мгновенным ускорением и замедлением.
5. Координация контроля натяжения и точности резки.
Контроль натяжения и точность резки не существуют изолированно, а тесно взаимосвязаны и взаимно влияют друг на друга.
Нестабильное натяжение может привести к расширению и сжатию ленты в момент разрезания или к ее боковому смещению, что напрямую вызывает колебания ширины и некачественную поверхность среза; стабильное натяжение обеспечивает постоянные условия «резки» для режущего лезвия, что является необходимым условием для обеспечения точности. И наоборот, острые и плоские инструменты могут снизить сопротивление разрезанию и способствовать поддержанию стабильного натяжения; тупые лезвия или некачественная поверхность среза увеличивают сопротивление и вызывают резкие изменения локального натяжения. Аккуратная намотка также обеспечивает стабильное натяжение для последующих потребителей во время использования.
В самых современных ленточнорезьных станках используются передовые технологии, включающие системы контроля натяжения, системы коррекции, системы привода шпинделя и системы мониторинга состояния инструмента. Благодаря высокоскоростным шинным сетям обеспечивается обмен данными и совместное принятие решений, формируя крупную замкнутую систему управления, способную к самоанализу и динамической оптимизации.
Заключение
Система управления натяжением в станке для продольной резки ленты — это точное «искусство баланса», позволяющее найти оптимальное соотношение между требованиями к жесткости материала и гибкостью обработки, между высокой скоростью производства и точным управлением. От традиционного управления магнитопорошковыми муфтами до точной регулировки сервоприводов, от разомкнутой системы предварительных настроек до замкнутой системы адаптации — эволюция технологии управления натяжением постоянно приводит к улучшению качества продольной резки ленты. Благодаря развитию сенсорных технологий, интеллектуальных алгоритмов и промышленного интернета вещей, управление натяжением движется в сторону большей интеллектуальности, адаптивности и системного развития, обеспечивая более надежную техническую поддержку для высокоточного производства.
 English
 Deutsch
 Français
 Español
 Português
 日本語
 русский
 한국어
 عربي
 ภาษาไทย
 Tiếng Việt
 Italiano

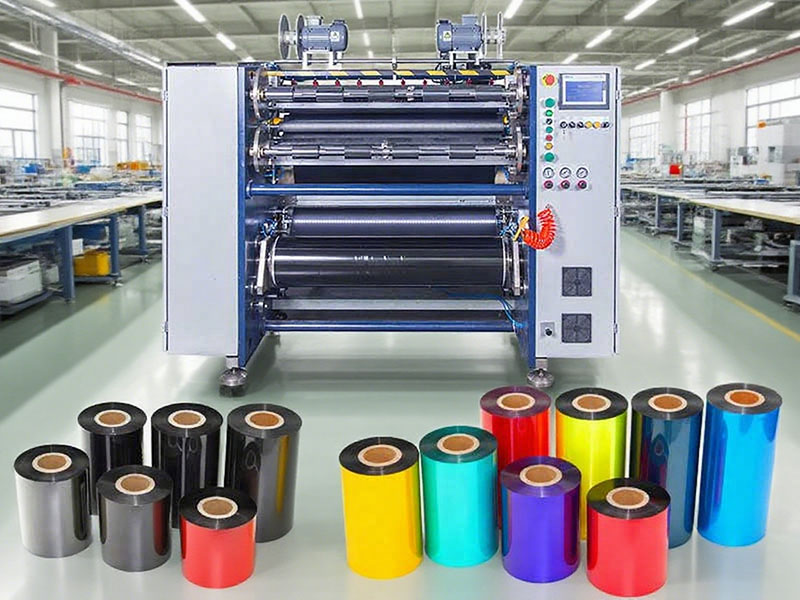
 Машина для резки ленты
 Машина для резки штрих-кодовой ленты
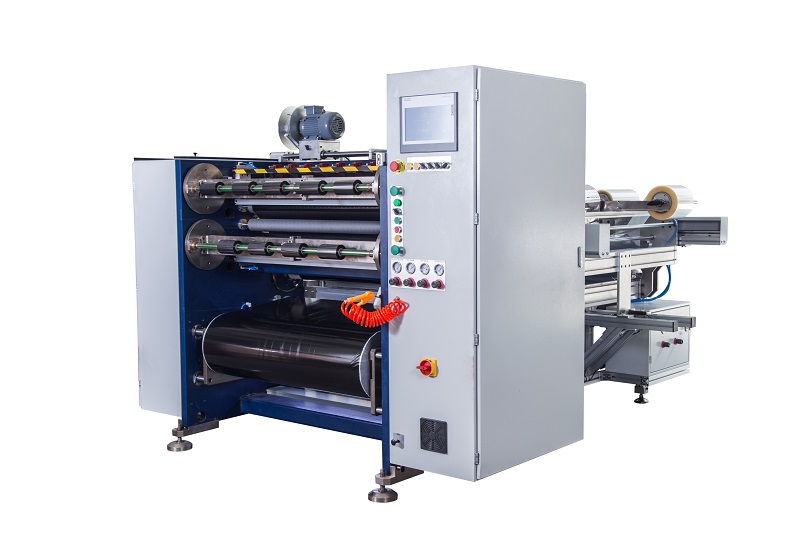 Полуавтоматическая машина для резки термотрансферной ленты RSDS5 PLUS
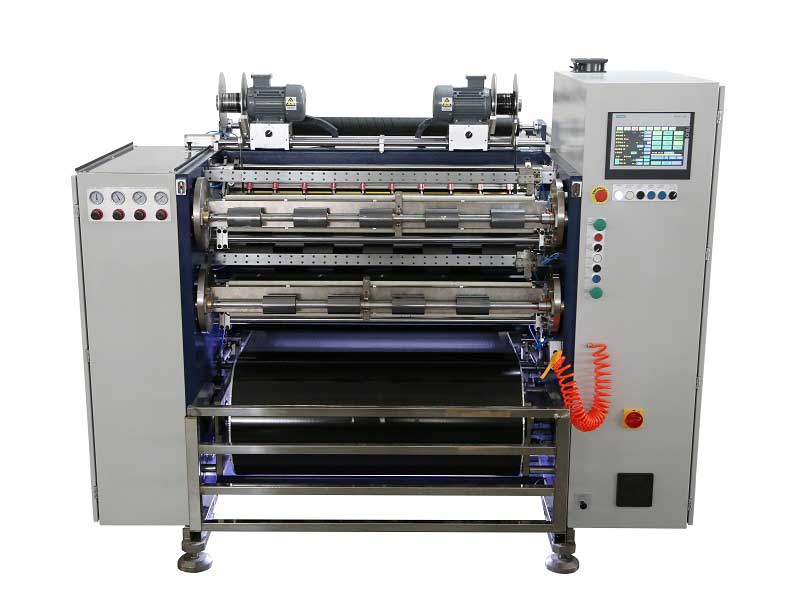 Автоматическая машина для резки термотрансферной ленты RSDS8 H PLUS
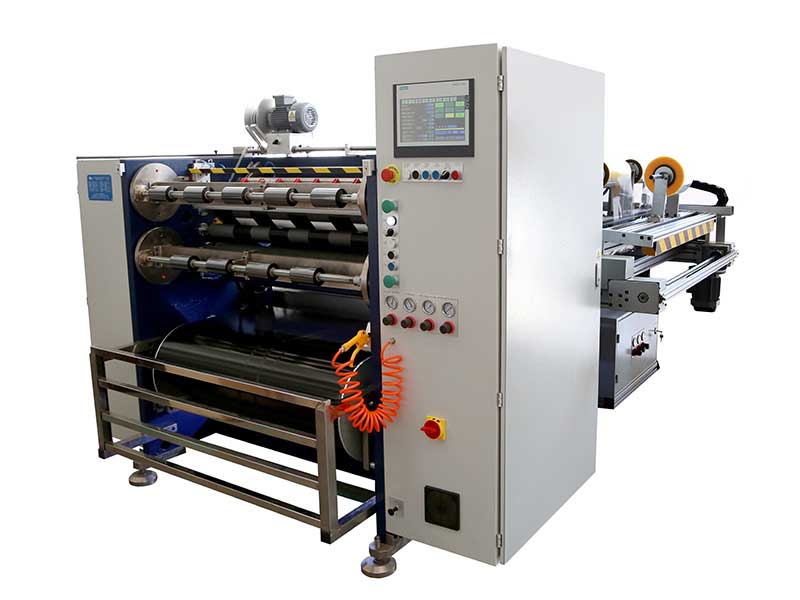 Автоматическая машина для резки термотрансферной ленты RSDS6 PLUS
 Перемотчик печатной ленты для карточек
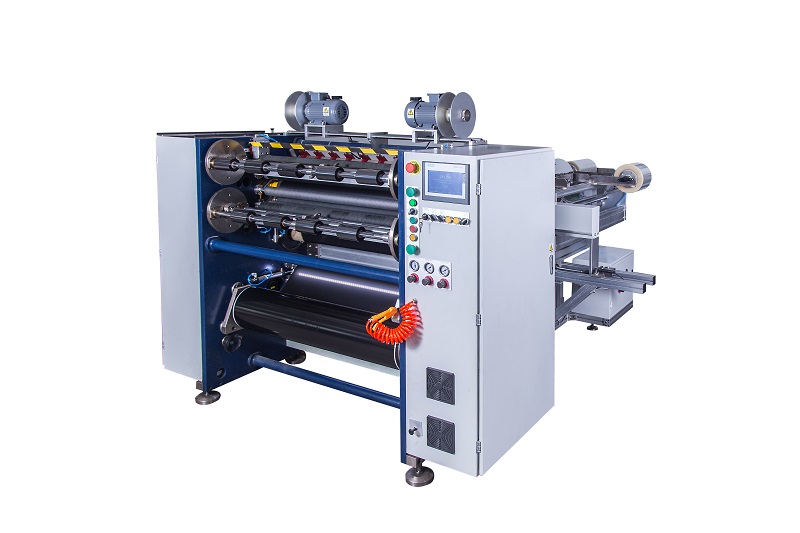 Полуавтоматический резак для термотрансферной ленты RSDS1 PLUS
 Машина для резки лент для печати на карточках






